Mostra sommario Nascondi sommario
- Cosa è successo a San Francisco: blackout e paralisi dei robotaxi
- Perché i veicoli si sono fermati: la tecnologia al servizio della sicurezza
- Limiti della guida autonoma: una tecnologia forte in condizioni ideali
- Dipendenze critiche: perché la mobilità autonoma è fragile
- Proprietà privata vs mobilità condivisa: aspetti sociali e pratici
- Cosa serve per rendere la guida autonoma più affidabile
- Impatto su città e pianificazione: cosa cambiare nelle infrastrutture
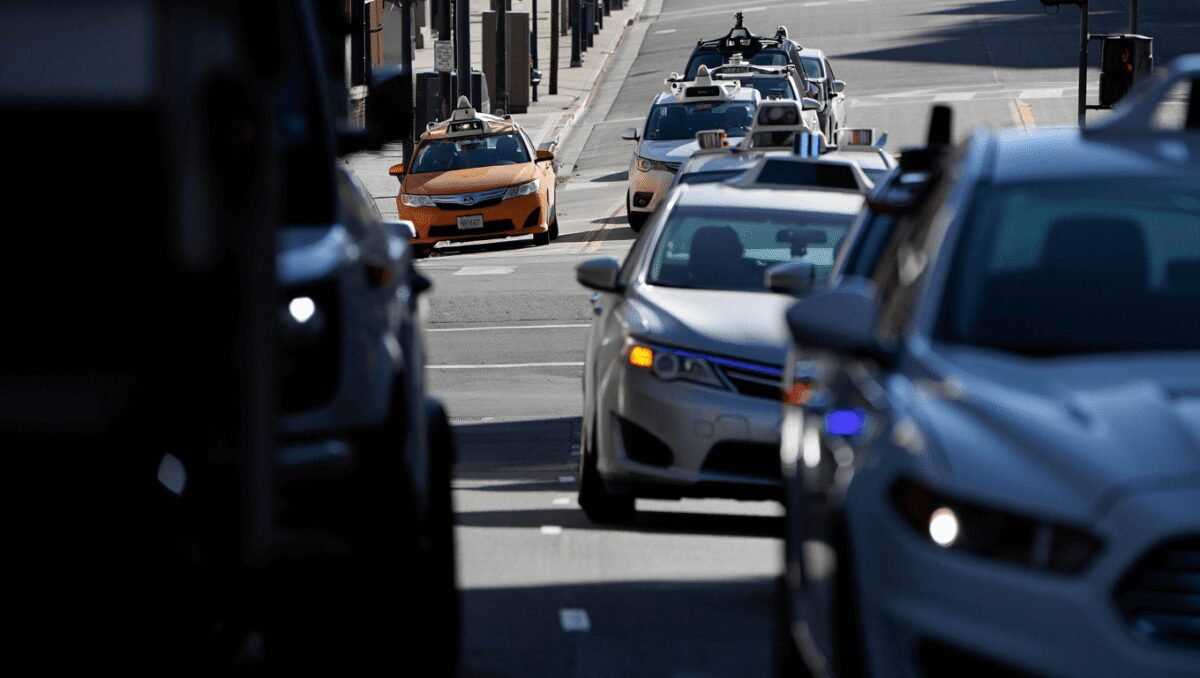
La mattina in cui gran parte della città si è tinta di silenzio elettrico, decine di robotaxi sono rimasti bloccati nelle strade di San Francisco. La scena ha mescolato stupore e frustrazione: veicoli senza passeggeri fermi agli incroci, flussi di traffico deviati e una domanda che torna a galla con forza crescente sulla reale autonomia di queste tecnologie.
Cosa è successo a San Francisco: blackout e paralisi dei robotaxi
Un blackout ha compromesso larghe porzioni dell’infrastruttura urbana. Semafori spenti, sensori di rete off-line e sistemi di controllo privi di segnale hanno creato un vuoto informativo.
Galaxy H1: in arrivo le cuffie over-ear di Samsung
Lenovo a IFA 2026: due notebook super sottili, uno con display OLED espandibile
I robotaxi di Waymo, progettati per fermarsi in condizioni di rischio, hanno reagito in modo uniforme: hanno arrestato le operazioni. Non si è trattato di guasti singoli. È stata una reazione coordinata a un ambiente improvvisamente non leggibile dai loro algoritmi.
Perché i veicoli si sono fermati: la tecnologia al servizio della sicurezza
La logica che governa i veicoli autonomi privilegia la sicurezza. Quando i dati di contesto diventano contraddittori o assenti, la strategia è semplice: arrestare il veicolo.
- Sensori non sincronizzati: L’assenza di segnali da infrastrutture esterne riduce la capacità di decisione.
- Dipendenza da connettività: Aggiornamenti e coordinate in tempo reale diventano instabili.
- Regole conservative: I sistemi preferiscono il fermo al rischio di errore.
Limiti della guida autonoma: una tecnologia forte in condizioni ideali
Questa crisi mette in evidenza un punto chiave: la guida autonoma eccelle in scenari prevedibili. È meno efficace quando la città diventa caotica o quando infrastrutture critiche falliscono.
Il confronto con l’automobile tradizionale è significativo. Un guidatore umano può interpretare segnali visivi ambigui, negoziare il traffico e improvvisare. I sistemi automatici, invece, si basano su modelli e regole che richiedono uno sfondo stabile. Quando questo sfondo viene meno, la risposta non è adattativa ma cautelativa.
L’intelligenza non è sempre situazionale
Gran parte dell’intelligenza dei robotaxi è centralizzata o dipendente da mappe e infrastrutture. Questo limita la capacità di gestire l’inaspettato.
Dipendenze critiche: perché la mobilità autonoma è fragile
I veicoli autonomi non esistono in un vuoto tecnologico. Funzionano grazie a una catena di servizi e strutture.
- Alimentazione elettrica stabile.
- Semafori e segnali intelligenti operativi.
- Rete dati continua e affidabile.
- Mappe aggiornate e sensori urbani coordinati.
La mancanza di anche uno solo di questi elementi può spezzare la continuità operativa.
Proprietà privata vs mobilità condivisa: aspetti sociali e pratici
La discussione si estende al modello di mobilità che vogliamo. La mobilità condivisa promette efficienza e riduzione dell’uso dell’auto privata. Ma richiede infrastrutture quasi perfette per funzionare senza attriti.
Al contrario, la proprietà dell’auto porta con sé un vantaggio di resilienza. Il singolo proprietario può adattare comportamenti e scelte al contesto locale. Quando la città è imprevedibile, questa capacità di intervento individuale sostiene la mobilità quotidiana.
Chi si assume la responsabilità?
Con l’auto privata, la responsabilità è in gran parte individuale. I servizi condivisi delegano parte di quella responsabilità a sistemi collettivi. Se questi falliscono, l’impatto ricade sulla comunità.
Cosa serve per rendere la guida autonoma più affidabile
La lezione di San Francisco indica alcune priorità tecniche e politiche.
- Resilienza energetica: Sistemi di backup e microgrid locali.
- Redundanza delle comunicazioni: Canali alternativi per dati critici.
- Integrazione uomo-macchina: Meccanismi che permettano interventi umani rapidi.
- Test su scenari estremi: Addestramento degli algoritmi a situazioni anomale.
Solo così l’autonomia potrà spostarsi dall’ambito sperimentale a quello robusto, capace di affrontare le imperfezioni urbane.
Impatto su città e pianificazione: cosa cambiare nelle infrastrutture
I responsabili urbani devono considerare la dipendenza dei servizi autonomi dalle reti fisiche e digitali. Investimenti mirati possono ridurre i punti di vulnerabilità.
- Sincronizzazione tra gestione energetica e traffico.
- Standard comuni per sensori e protocolli di comunicazione.
- Piani di emergenza che includano veicoli autonomi.
Queste misure non eliminano i rischi, ma li riducono. E permettono di introdurre la mobilità autonoma su larga scala con meno sorprese.