Mostra sommario Nascondi sommario
- Data del lancio e vettore scelto
- Perché Swift rischia il rientro in atmosfera
- Il ruolo della NASA e il finanziamento della missione
- Caratteristiche tecniche del veicolo LINK
- Fasi operative previste della missione
- Tempistiche rapide e sfide ingegneristiche
- Implicazioni per il futuro delle missioni di manutenzione
La missione che proverà a salvare uno dei telescopi più produttivi della NASA è pronta per il decollo. Tra poche settimane un veicolo robotico cercherà di raggiungere il Neil Gehrels Swift Observatory, agganciarlo e riportarlo su un’orbita sicura. Il tentativo segna una svolta per il servicing orbitale su satelliti non progettati per la manutenzione.
Data del lancio e vettore scelto
Il lancio è programmato per il 27 giugno. Il razzo selezionato è il Pegasus XL di Northrop Grumman.
Galaxy H1: in arrivo le cuffie over-ear di Samsung
Lenovo a IFA 2026: due notebook super sottili, uno con display OLED espandibile
Il lancio avverrà dal velivolo Stargazer, con rilascio sopra l’atollo di Kwajalein, nell’Oceano Pacifico. Questa combinazione di aereo e lanciatore è già consolidata per missioni a bassa quota.
Perché Swift rischia il rientro in atmosfera
Swift è in servizio dal 2004. Ha scoperto e studiato lampi gamma e molti altri fenomeni transienti.
Dopo oltre vent’anni in orbita, la resistenza atmosferica ne sta abbassando l’altitudine. Senza interventi, il telescopio potrebbe rientrare entro la fine del 2026.
- Operativo: il telescopio continua a funzionare.
- Problema: l’orbita si abbassa progressivamente.
- Scadenza stimata: rischio concreto nell’autunno 2026 se la quota scende troppo.
Il ruolo della NASA e il finanziamento della missione
La NASA ha stanziato fondi per un esperimento senza precedenti su un satellite scientifico non predisposto al servicing.
Il contratto per sviluppare e lanciare il veicolo è stato assegnato a Katalyst Space Technologies. L’investimento pubblico riflette l’urgenza dell’intervento.
Caratteristiche tecniche del veicolo LINK
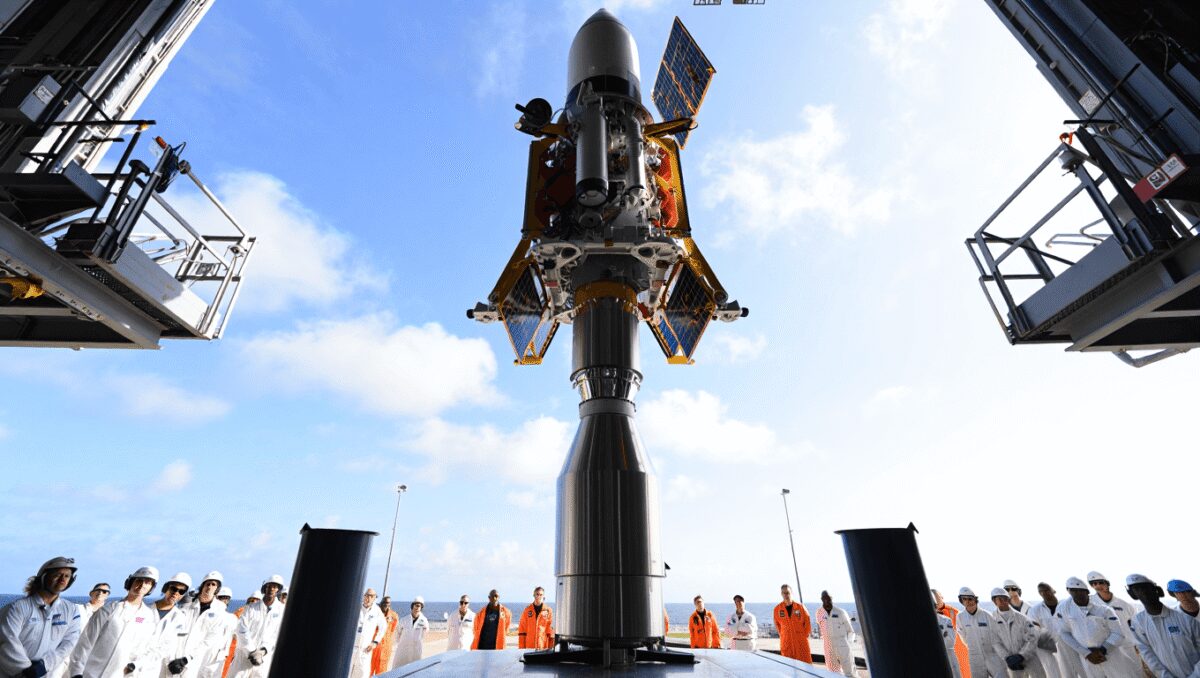
LINK è stato progettato per catturare e manovrare oggetti in orbita. Gli ingegneri hanno ottimizzato il sistema in tempi stretti.
Bracci robotici e punti di presa
Il veicolo monta tre bracci robotici. Questi bracci consentono diverse strategie di aggancio.
Poiché Swift non ha interfacce di cattura, gli strumenti di LINK cercheranno punti di presa individuati durante le prove a terra.
Sistema di propulsione e controllo
Dopo l’aggancio, LINK userà i propri propulsori per innalzare gradualmente l’orbita del telescopio. La manovra dovrà essere precisa e progressiva.
Fasi operative previste della missione
La sequenza di lavoro include più passaggi critici. Ogni fase è studiata per ridurre i rischi di collisione o danni.
- Rendezvous: avvicinamento e allineamento con Swift.
- Controllo congiunto: lo spettro di manovra sarà facilitato dal telescopio ancora operativo.
- Aggancio: uso dei bracci robotici per immobilizzare il bersaglio.
- Innesto della propulsione: sollevamento orbitale graduale.
La cooperazione del telescopio è importante. Swift potrà mantenere il controllo dell’assetto durante l’avvicinamento, facilitando le manovre di cattura.
Tempistiche rapide e sfide ingegneristiche
Tra l’assegnazione del contratto e il lancio sono passati meno di dodici mesi. È una finestra temporale molto compressa per una missione complessa.
I principali ostacoli includono la mancanza di punti di aggancio dedicati e la necessità di operare in un’orbita bassa che varia nel tempo.
Implicazioni per il futuro delle missioni di manutenzione
Se LINK porterà a termine l’operazione, si apriranno nuove possibilità per prolungare la vita di satelliti già in servizio.
Tra i potenziali candidati a interventi simili c’è il telescopio Hubble, che potrebbe beneficiare di tecniche e procedure validate da questa missione.
L’operazione fungerà anche da banco di prova per tecnologie di robotica spaziale e controllo relativo che potrebbero diventare standard.